玩法与体验 /
机器人第一次带着零件回家
从空目录到一座可以游玩的微缩庭院:机器人能收集三个零件,在电量耗尽前返航。本次建立开发档案,对上一轮完成的原型重新截图并保存源码;首轮原始截图另存于历史素材目录。
这次有什么不同
- 固定斜俯视庭院、橙色回收机器人、三个可拾取零件和返航交付站。
- 屏幕方向移动、额外耗电的冲刺、障碍碰撞和自动拾取/交付。
- 60 秒时间限制、电量、胜负结算、暂停与重试,以及本地最快纪录。
- 新增开发收尾命令:运行检查、自动截图、保存源码与图文记录,生成可供未来网站使用的索引。
画面记录
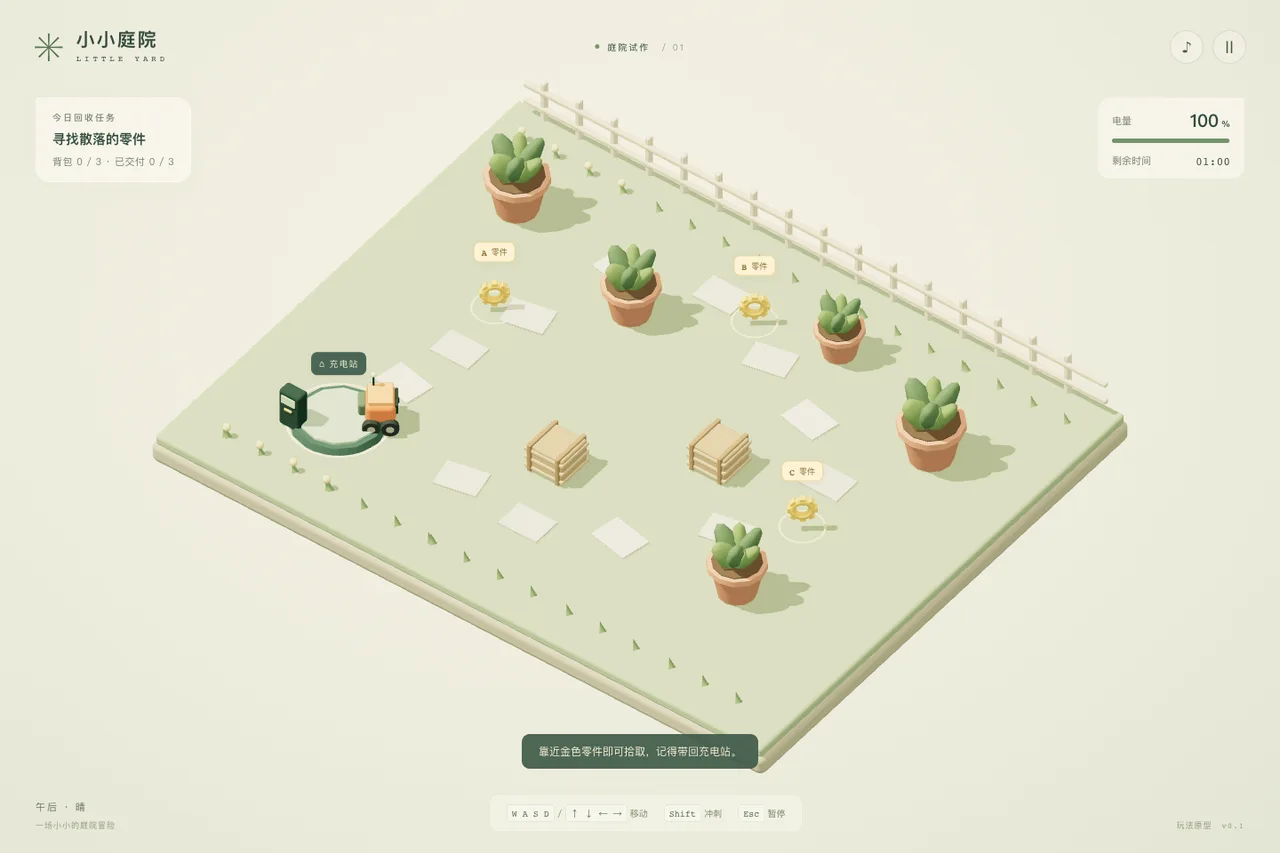
第一座庭院:固定镜头下的机器人、零件与充电站。
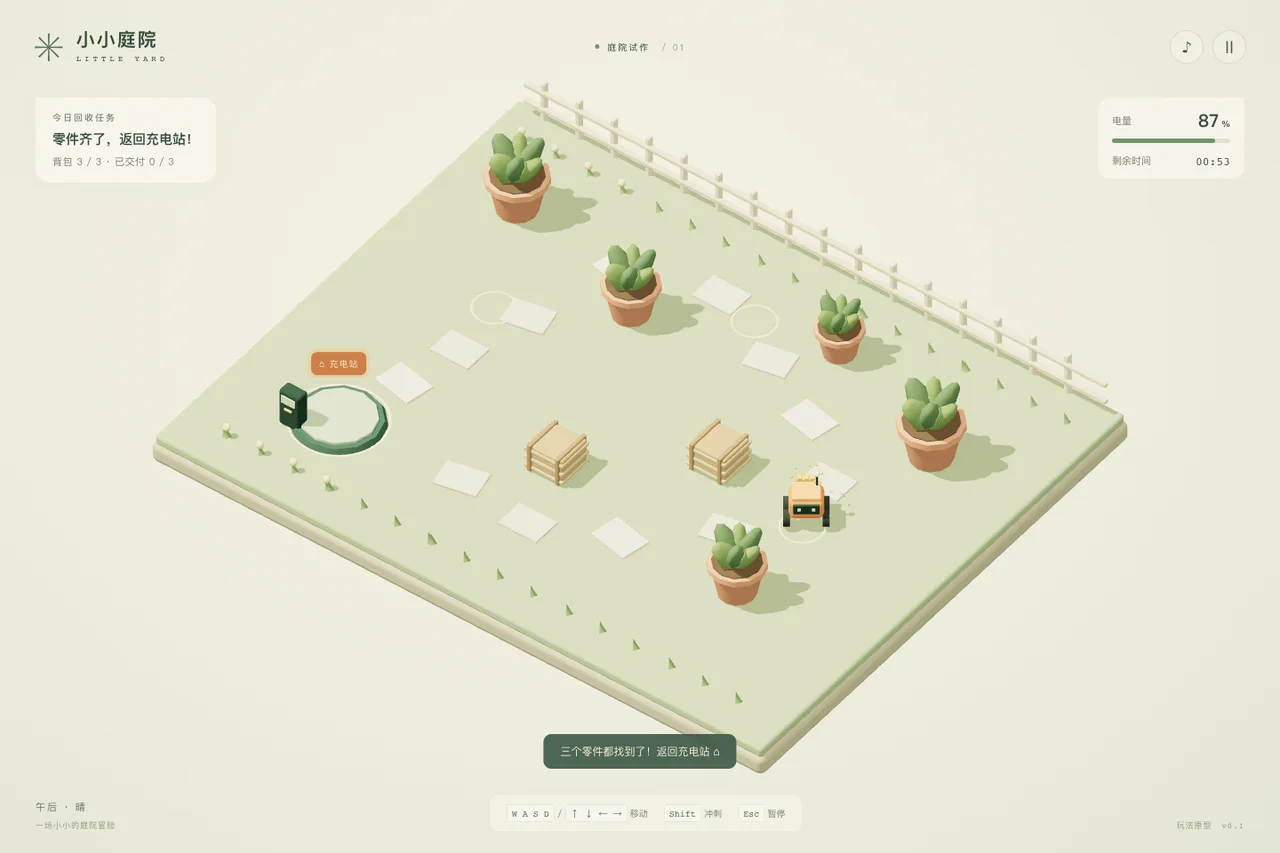
三个零件装进背包,任务转为返航交付。
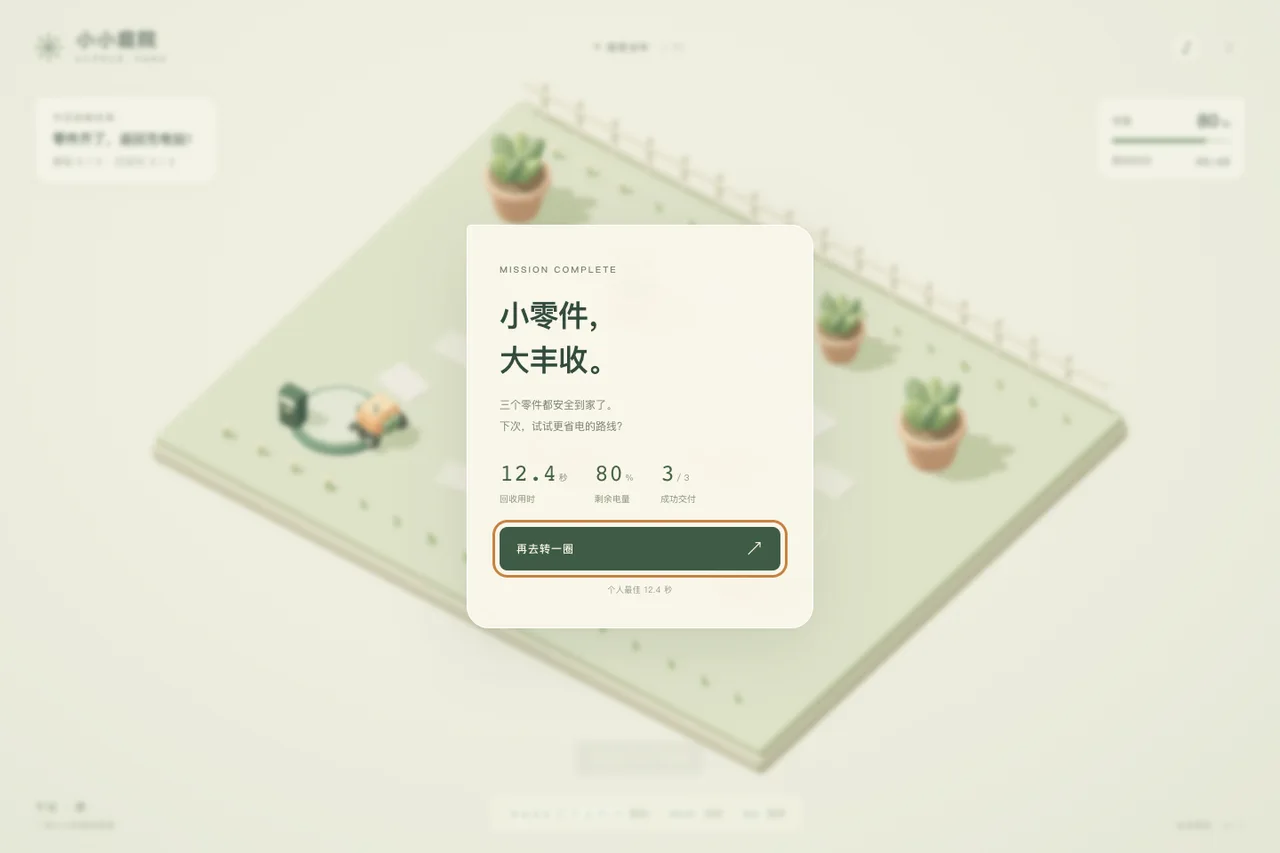
回收成功后的用时、电量和交付结算。
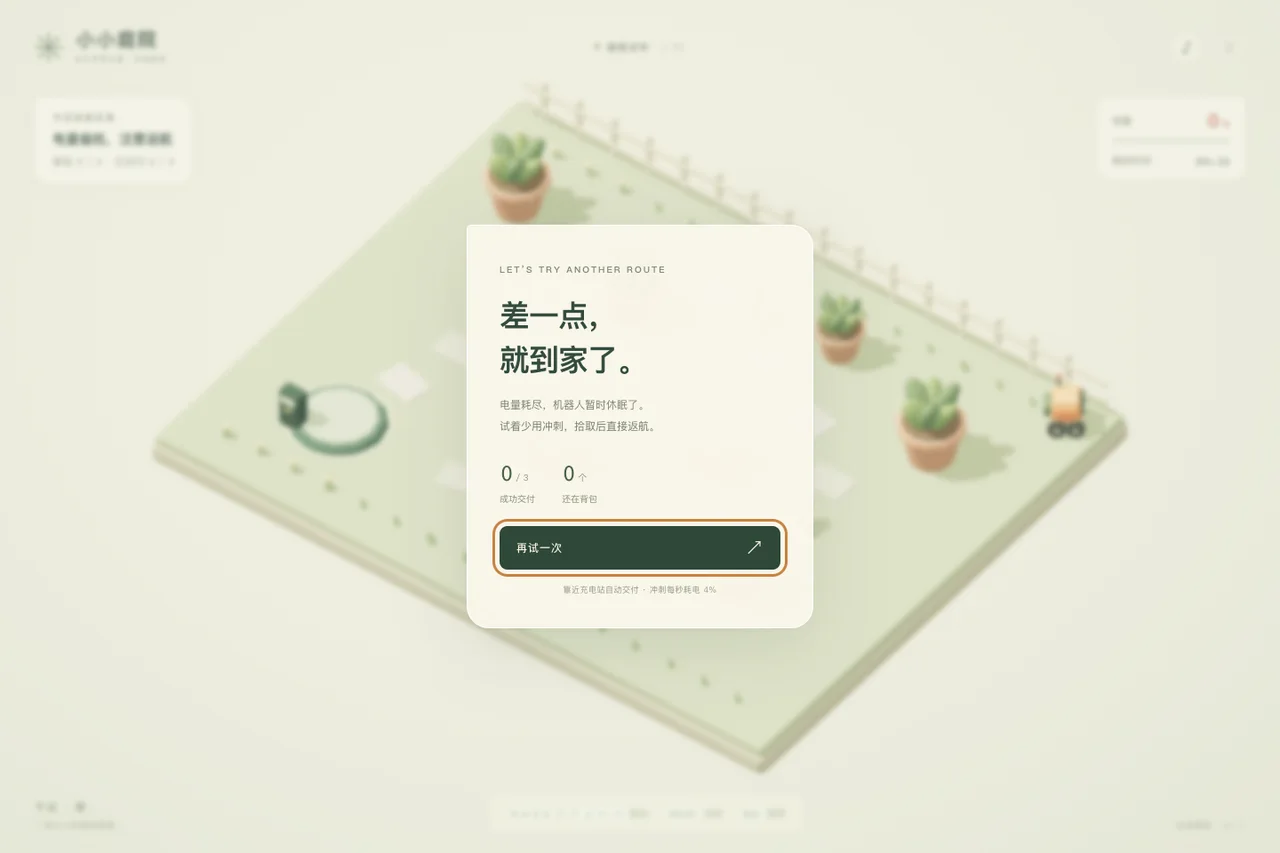
持续冲刺耗尽电量后,机器人休眠并允许重试。
为什么这样做
- 先用几何体验证完整游玩流程,正式 Blender 模型安排在玩法调整之后。
- 网站方向采用庭院观察手册,让未来主页、游戏和开发档案使用同一套视觉语言。
- 自动化保留真实截图和测试证据;简短总结由开发助手根据本轮实际变更填写,不从提交标题猜测完成状态。
接下来
- 先调整路线选择与风险收益,让是否冲刺、何时返航成为有意义的决定。
- 玩法确认后制作机器人、花盆和充电站的 Blender 美术样板。
- 积累几个有明显变化的节点后,制作展示主页和公开 DevLog 页面。
这一版仍在观察的问题
- 用户试玩反馈:效果可以,但难度偏简单。此前熟悉路线的自动化约 12.35 秒完成、剩余约 79.2% 电量,返航压力尚弱。
- 尚无喷水器、三关进阶和正式 Blender 资产。
- 网页模拟触屏已检查;真实手机上的操作和持续帧率尚未验证。
- 首轮开发未保存精确源码快照,历史截图只能证明当时的画面;本档案的源码对应本次重新截图的版本。
查看记录来源
本条完成了归档时的构建与自动验收。原始画面按捕获时的版本保留。
- 归档时间(UTC)
- 2026-09-13T12:09:42.301Z
- 源码版本指纹
- eb97b165120e1baa1a72a5ac6aeacedfadb495fc53ba73f85c8b03ef2f988fa0
实机画面和独立美术预览分别标注;本站图片为原始档案的压缩阅读副本。